研華推出 UniCAM多相機整合解決方案, 加速機器人與 Physical AI 視覺開發
2026/11/16
業界首創跨品牌 GMSL2 相機整合架構,支援彈性相機混搭、智慧配置、硬體同步與 ROS 2 整合,將 POC 導入週期從數週縮短至數天
台北,11月6日,2026 - 全球物聯網智能系統與嵌入式平台領導廠商研華公司 (TWSE:2395)宣布推出 Advantech UniCAM Solution,以基於Analog Devices, Inc. (ADI) GMSL2(千兆多媒體串行鏈路)技術所打造的統一相機整合架構簡化機器人、人形機器人、自主移動設備及 Physical AI 應用日益複雜的多相機開發與部署流程。
研華科技軟體系統架構協理許丞佑 表示:「隨著機器人視覺系統日益複雜,開發者需要更彈性的方式整合不同相機與運算平台。UniCAM重新建構出一套針對GMSL Camera的框架將複雜且重複的底層整合收斂至統一架構,讓開發團隊減少相機相容性與配置的工作負擔,將更多研發資源投入感知與 Physical AI 應用,加速從開發走向實際部署。」
ADI 車用影像與數據解決方案負責人 Prem Nayar 表示:「研華的統一整合架構展現了生態圈協作對於簡化基於 GMSL 之多相機系統開發的價值。透過使不同供應商的相機能運作於通用平台,研華的 UniCAM 有助於降低整合複雜度,提供開發者在建構機器人、機器視覺及其他智慧系統時的更高彈性。ADI與研華正攜手合作推動 GMSL 技術的普及化,並加速其於相關新興領域的應用落地。」
ADI 全球工業銷售負責人 Philippe Reiber 表示:「機器視覺是智慧機器人與Physical AI系統的關鍵基石。透過簡化多相機配置、同步處理以及 ROS 2 的整合,研華的 UniCAM 將協助開發者更有效地從硬體整合跨入感知與應用開發,而這是加速規模化機器人創新與實際場域部署的重要進程。」
解決機器人視覺的關鍵整合挑戰
隨著機器人與人形機器人日益仰賴視覺感知,即時感知能力高度取決於快速影像傳輸與多相機精準同步。GMSL 具備高頻寬與確定性連接等特性,已成為機器人視覺的重要介面,特別適合對多相機影像傳輸與同步要求較高的應用。
然而,過往 GMSL Driver 多由各相機廠商獨立開發,使不同品牌相機難以彈性整合於相同的 SerDes 架構。機器人開發商因此往往優先將 GMSL 配置給對同步要求較高的 3D 或 Stereo Camera,其他相機則透過 Ethernet 或 USB 介面連接,形成較為分散的系統架構。
研華攜手領先相機生態系夥伴開發 UniCAM,讓不同品牌的支援 GMSL 相機能夠整合於相同的 SerDes 架構。開發者可透過共用介面彈性混搭不同相機,同時簡化硬體同步、系統配置與整合流程。
作為業界首創、採用統一架構的跨品牌 GMSL2 相機整合方案,UniCAM減少重複的 Driver 適配與底層配置工作,協助開發團隊將 POC 導入週期從數週縮短至數天,加速進入機器人應用開發。
打造可擴展的相機與運算平台生態系
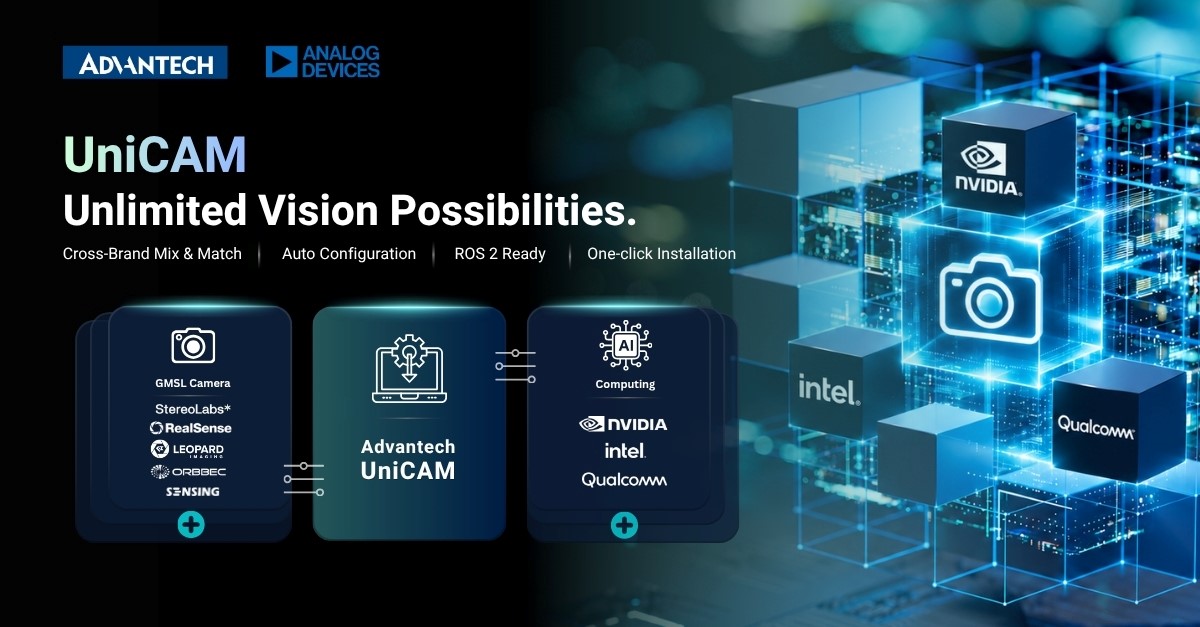
研華以可持續擴充的統一架構,將過去分散於不同相機品牌的整合方式加以收斂,集中管理支援相機與共用硬體資源,同時保留各相機原廠功能、SDK、演算法與影像品質。目前已整合 Stereolabs、RealSense、Orbbec、Sensing World 與 Leopard Imaging 等相機生態系夥伴,支援 Stereo、Depth 與 2D Camera 的彈性組合,未來亦將持續導入更多合作夥伴與相機型號。
在運算平台方面,目前首先支援 NVIDIA Jetson,包括 Jetson AGX Thor,並延伸支援 AGX Orin 與 Orin NX;未來相同架構亦規劃延伸至 Intel IPU7 與 Qualcomm Dragonwing IQ9 等平台。
研華正逐步建立 N Cameras × N Computing Platforms 的整合模式,讓開發者可依影像與感測需求選擇相機,並依效能與功耗需求選擇合適的運算平台。隨著兩端生態系持續擴展,可進一步降低不同硬體組合所需的重複開發工作,並延續既有軟體投資至不同機器人平台與產品世代。
智慧相機偵測與自動配置
智慧相機偵測與自動配置功能可在支援的相機接入系統後,自動辨識相機並產生對應的裝置設定,大幅減少人工修改 Device Tree 與底層設定的工作。搭配 Advantech Robotic Suite 中的 GMSL/MIPI Camera Selector 與 Camera Configuration Dashboard,開發者可在共同環境中管理支援的相機,從初始設定更有效率地銜接至 ROS 2 開發。
預先整合的 Camera Wrapper 與可配置背景服務,可讓支援的相機直接銜接 ROS 2 環境,並於系統啟動時自動建立對應的 Camera Topic。透過 Advantech Robotic Suite,開發團隊可從相機設定進一步進入 Perception、SLAM、Navigation、Manipulation 與 Physical AI 應用,建立更順暢的硬體到應用開發流程。
從相機整合走向應用創新
UniCAM 將機器人運算、GMSL2 連接、智慧配置、硬體同步、ROS 2 與持續擴展的相機生態系,匯聚為可規模化的機器人視覺開發基礎。將重複且複雜的底層工作收斂至可重複使用的平台層後,開發者可減少處理相機相容性的時間,將更多研發資源投入具差異化價值的感知與 Physical AI 應用,加速下一代智慧機器人與 Physical AI 系統從開發走向實際部署。
-25/AFE-A702_0420261029154756.png)